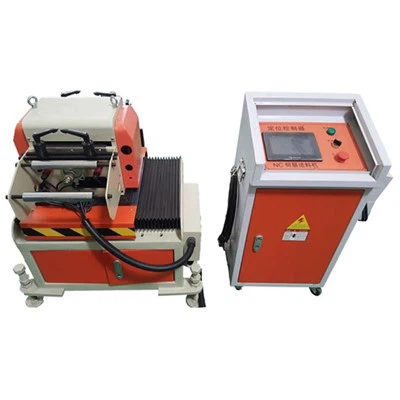
Le chargeur CN est également connu sous le nom de servo-chargeur. Il s’agit d’une machine mécanique automatique intégrant l’alimentation et l’estampage de poinçonnage, qui est entraînée par un ensemble complet de systèmes CNC tels que PLC, servomoteur et servopilote via une poulie synchrone. Selon différentes structures de travail, les chargeurs CN comprennent principalement des chargeurs CN pneumatiques et des chargeurs CN mécaniques. Le principe d’alimentation de ces deux types de mangeoires est le même. La principale différence est de savoir comment atteindre la relaxation.
Le système de contrôle du servo-chargeur CN est composé d’un automate, d’un système d’asservissement et d’un écran tactile importé du Japon. PLC est utilisé pour améliorer la stabilité du système de contrôle et la capacité anti-interférence du système de servocommande; Le système d’asservissement peut localiser avec précision la position du mouvement mécanique et améliorer la précision de l’alimentation mécanique; L’écran tactile peut afficher visuellement et modifier les paramètres du chargeur CN, ce qui est pratique pour un fonctionnement sur site.
PLC est le composant central du chargeur CN
Le chargeur CN est équipé de série d’un automate Mitsubishi et sa fonction de sortie d’impulsions haute vitesse intégrée peut envoyer directement un nombre quantitatif d’impulsions pour contrôler le fonctionnement du servopilote. Le servopilote contrôle la position de rotation et la vitesse du servomoteur en fonction du nombre et du canal d’impulsions envoyées par l’extrémité de sortie d’impulsion plc, de manière à donner avec précision la longueur d’alimentation. L’écran tactile peut afficher et personnaliser intuitivement divers paramètres du système, fournir aux utilisateurs une bonne interface d’interaction homme-machine et simplifier le fonctionnement sur site.
Lorsqu’il est en mode manuel, exécutez la commande ACC (contrôle d’accélération et de décélération de fréquence) sur le bord ascendant du signal avant du servo, réglez les données de contrôle du mode, réalisez la rotation CW (dans le sens des aiguilles d’une montre) et faites tourner le servomoteur vers l’avant. Au bord de chute du signal avant du servo, exécutez la commande ini (action mode control) pour arrêter la sortie d’impulsion. La rotation inverse du servomoteur peut être analogisée. Lorsque le servo-chargeur est en mode de fonctionnement automatique, l’automate envoie l’impulsion prédéfinie au dispositif d’entraînement du servo, puis exécute la commande PLS2 (positionnement).
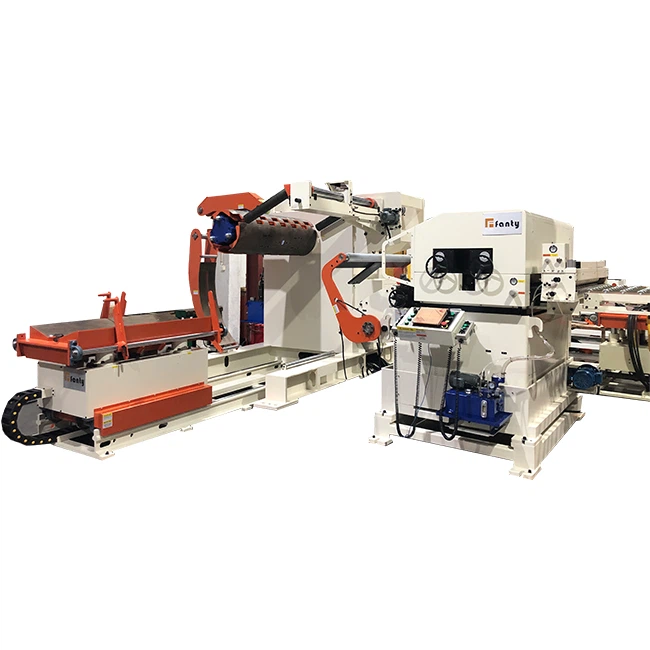
La ligne de production du lacet gauche-droite du servo CN a pour fonctions de poinçonnage de disque à haute efficacité et d’économie d’utilisation du matériau. Il peut dérouler, niveler, déplacer à gauche et à droite, poinçonner le cercle inférieur et d’autres plaques avec des spécifications différentes. Il s’agit d’une ligne d’écoulement de traitement efficace indispensable à la méthode de découpe de disque de traitement de plaques métalliques. Il peut être ajouté à son propre système de charge à l’arrière de l’unité, qui peut collecter les disques inférieurs dans des piles de matériaux, Cette ligne de production est largement utilisée dans le poinçonnage de moteur, la plaquette d’aluminium, les petits appareils ménagers de cuisine et de salle de bain, les produits d’éclairage, les pièces automobiles, les produits en acier inoxydable et d’autres industries.