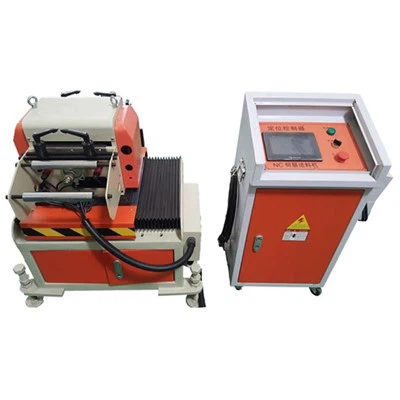
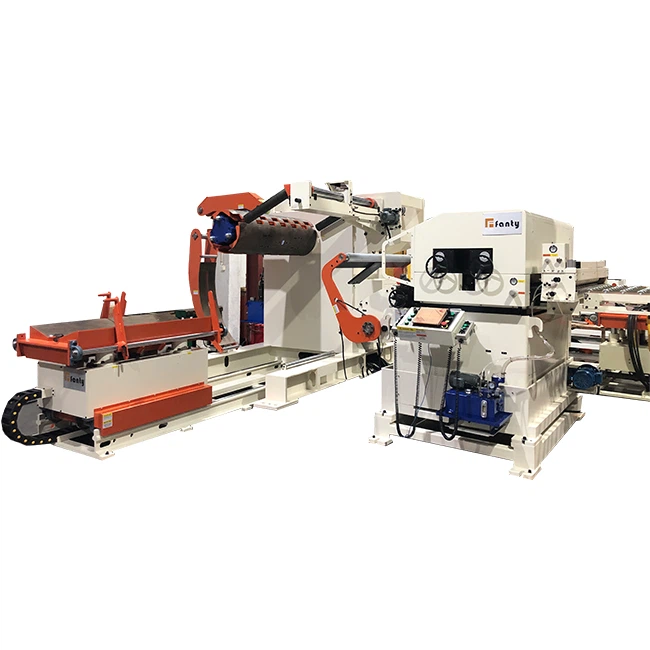
Le départ mécanique mécanique fait référence à un type de servo-alimentateur qui utilise la tige mécanique pour se détendre. En raison de son installation limitée, il convient principalement au traitement des poinçons d’alimentation haute vitesse à pas court et des machines de poinçonnage traditionnelles.
Le départ mécanique mécanique se compose de trois parties: le nez, le boîtier de commande électrique et le dispositif de détente mécanique:
1. La tête de la machine est composée d'un cadre d'alimentation, d'une roue d'arrêt, d'un ressort de pression de rouleau d'alimentation, d'un support de relaxation, d'un arbre desserré, d'une plaque de réglage d'épaisseur de matériau, d'un rouleau supérieur, d'un rouleau inférieur, d'une poulie synchrone et d'un servomoteur. . Le servomoteur de l’alimentation CN est connecté au tambour inférieur, puis le pignon supérieur est entraîné en rotation par le pignon inférieur pour entraîner le tambour inférieur. Après avoir ajusté la position de la roue de butée, la force de pression du ressort de pression et la plaque de réglage de l’épaisseur, le servomoteur tourne à travers la poulie de distribution pour relier le rouleau inférieur et la roue dentée supérieure entraîne le rouleau supérieur à entraîner le rouleau supérieur, et l'alimentation peut être complétée par l'engagement des rouleaux supérieur et inférieur.
Assemblage mécanique NC
2. Le boîtier de commande électrique est composé d'un boîtier de boîtier électrique, d'un automate Mitsubishi, d'un pilote Mitsubishi, d'un écran tactile haute précision de 7 pouces, d'un transformateur, d'un contacteur AC, d'un bouton de commande et d'une manette de commande fixée à côté du boîtier de boîtier électrique. Le réglage de l’étape d’alimentation, de la longueur et du nombre de segments de l’alimentateur mécanique mécanique Jinzhide est complété sur un écran tactile haute précision de 7 pouces, simple, rapide et stable.
Installation d'alimentation mécanique NC
3. Le dispositif de tige de relaxation comprend une plaque de fixation desserrée, un rail de support desserré et une vis desserrée. Le dispositif mécanique de levage de tige de desserrage d’alimentation à CN est installé sur le côté de la fente d’alimentation du curseur de poinçonnage et le support de levage est utilisé pour coopérer avec le support de levage situé sur la tête afin de réaliser l’action de détente.
Lorsque le magasin d'alimentation mécanique à commande numérique est utilisé, la hauteur d'alimentation du magasin d'alimentation est ajustée en fonction de la hauteur de la matrice d'estampage de manière à ce que les deux soient au même niveau; ensuite, la tête de matériau est introduite manuellement dans le chargeur à travers la palette et passée dans la matrice de poinçonnage; ajustez ensuite la force de pression du ressort de pression latéral pour rendre le rouleau supérieur plus compatible avec le matériau; ajustez ensuite la roue de retenue en fonction de la largeur du matériau et réglez la vis de fixation de la plaque de réglage de l'épaisseur du matériau en fonction de l'épaisseur du matériau; Ajustez ensuite la relaxation du départ CN mécanique; enfin, après le réglage par paliers, le réglage de la vitesse et le réglage du numéro sur l'écran tactile, le test par incréments peut être effectué et le test par incréments peut être entièrement automatique. L'alimentation d'emboutissage a été produite.